- M.S. in Electrical and Computer Engineering, Georgia Tech, 2019
- B.S. in Electrical Engineering, Georgia Tech, 2017
| - Field robotics
- Planning under uncertainty
- Learning-based navigation
- Multi-robot planning and control
|  | Robust Dynamics Generalization in Deep RL
Jimmy Queeney, Xiaoyi (Jeremy) Cai, 2025
Deep RL framework for adaptive in-distribution and robust out-of-distribution dynamics generalization | 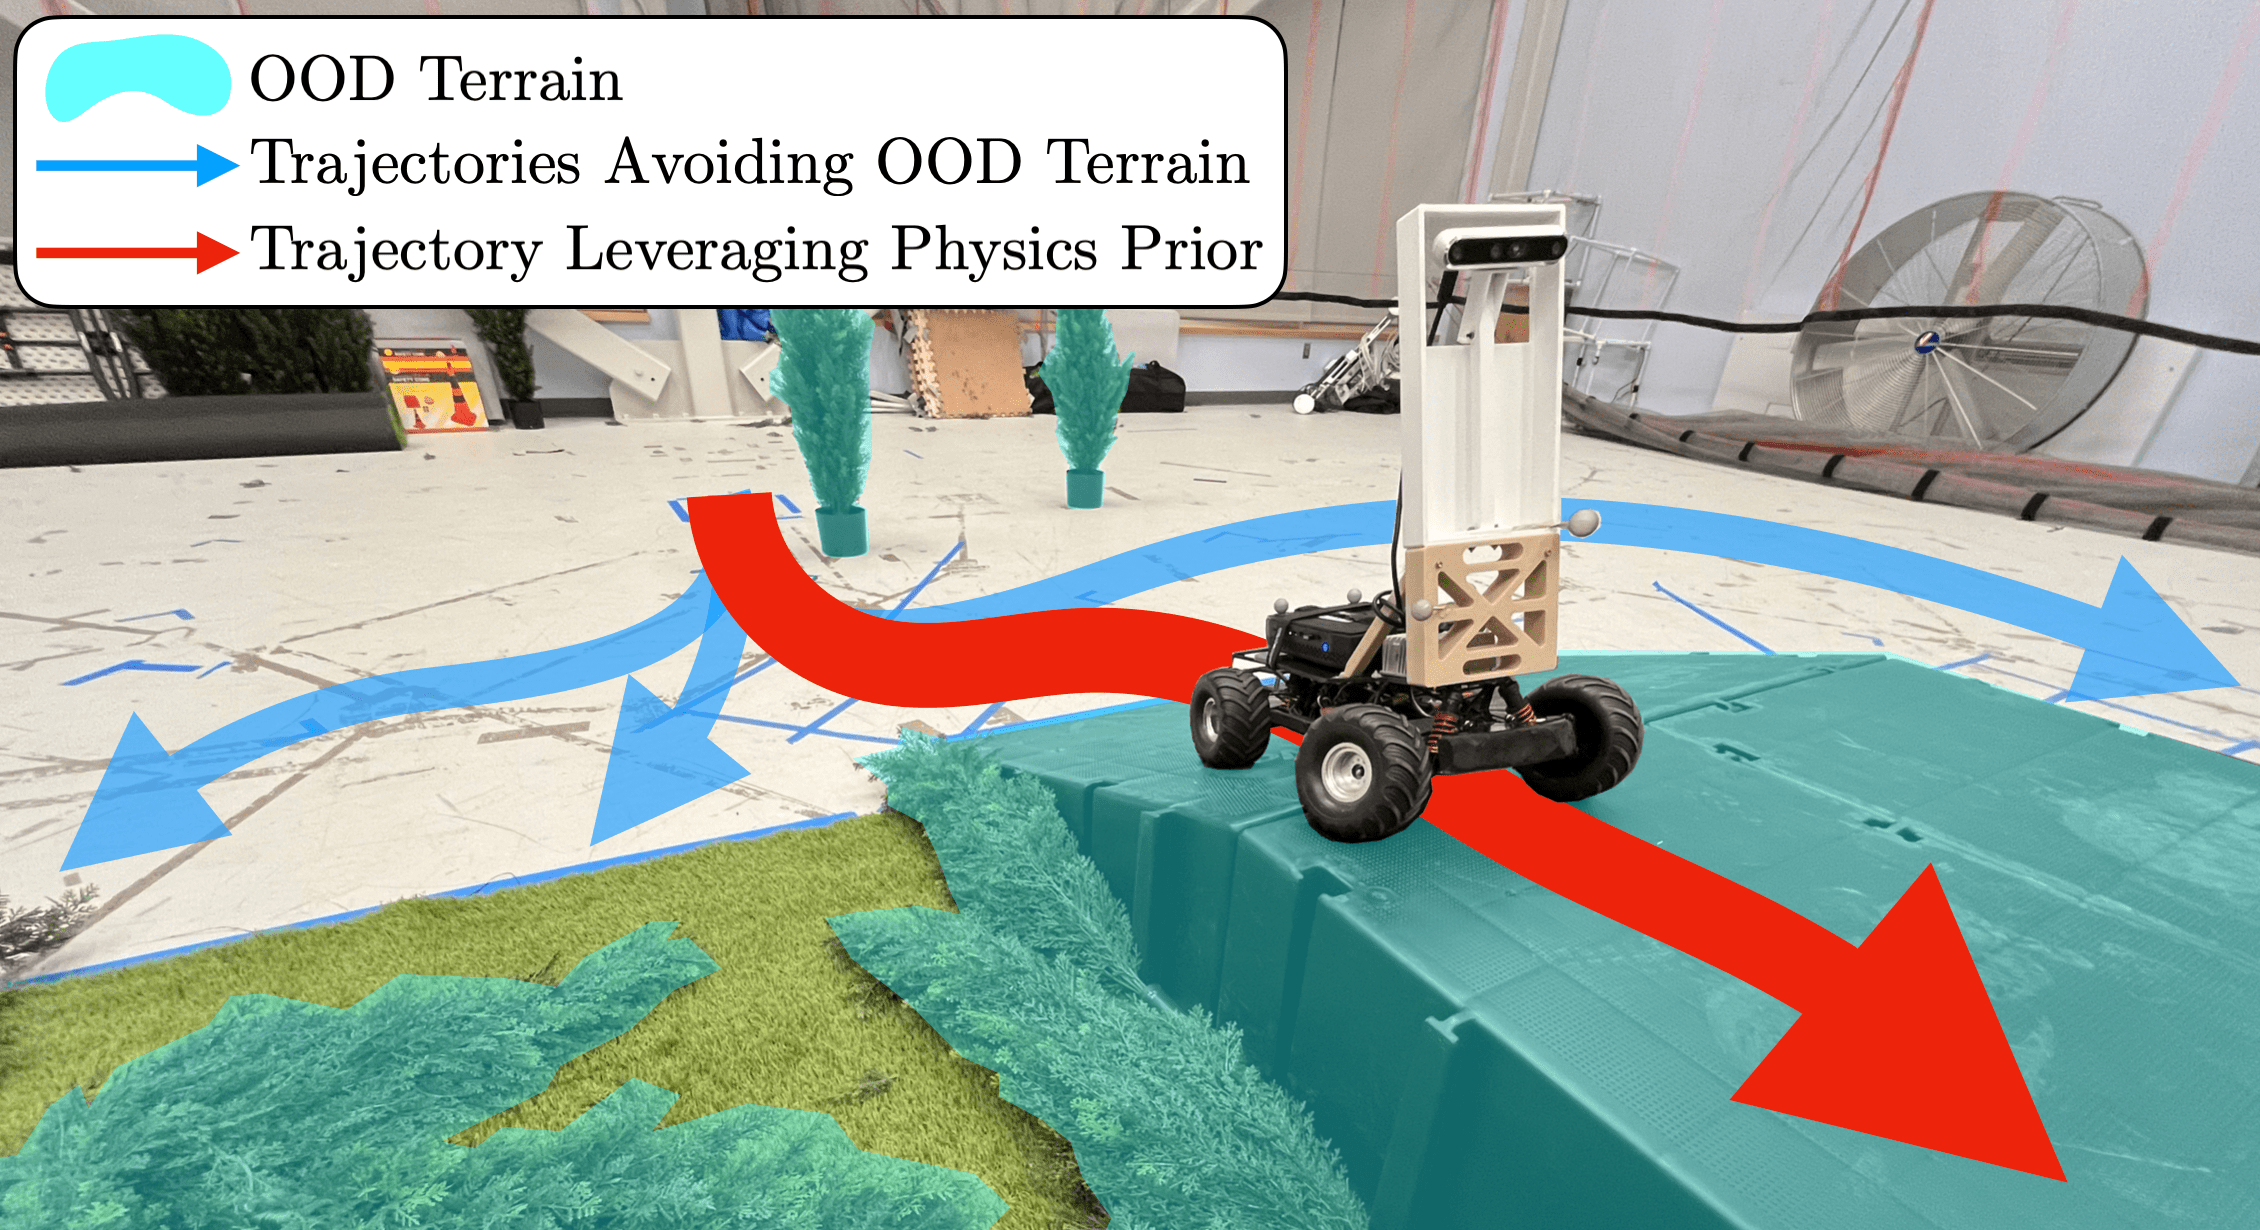 | Physics-Informed Evidential Traversability Learning
Xiaoyi (Jeremy) Cai, Jimmy Queeney, 2025
Incorporating physics knowledge into learned models for traversing out-of-distribution terrain |  | Safety and Predictability in Robot Navigation for Last-Mile Delivery
Lakshay Sharma, Xiaoyi (Jeremy) Cai, 2024
Safety and Predictability in Robot Navigation for Last-Mile Delivery |  | Evidential Traversability Learning
Xiaoyi (Jeremy) Cai, Lakshay Sharma, Michael Everett, 2024
Uncertainty-aware traversability learning and risk-aware navigation in off-road terrain |  | Risk-Aware Mapping and Planning
Lakshay Sharma, Michael Everett, Donggun Lee, Xiaoyi (Jeremy) Cai, 2023
RAMP: A Risk-Aware Mapping and Planning Pipeline for Fast Off-Road Ground Robot Navigation | 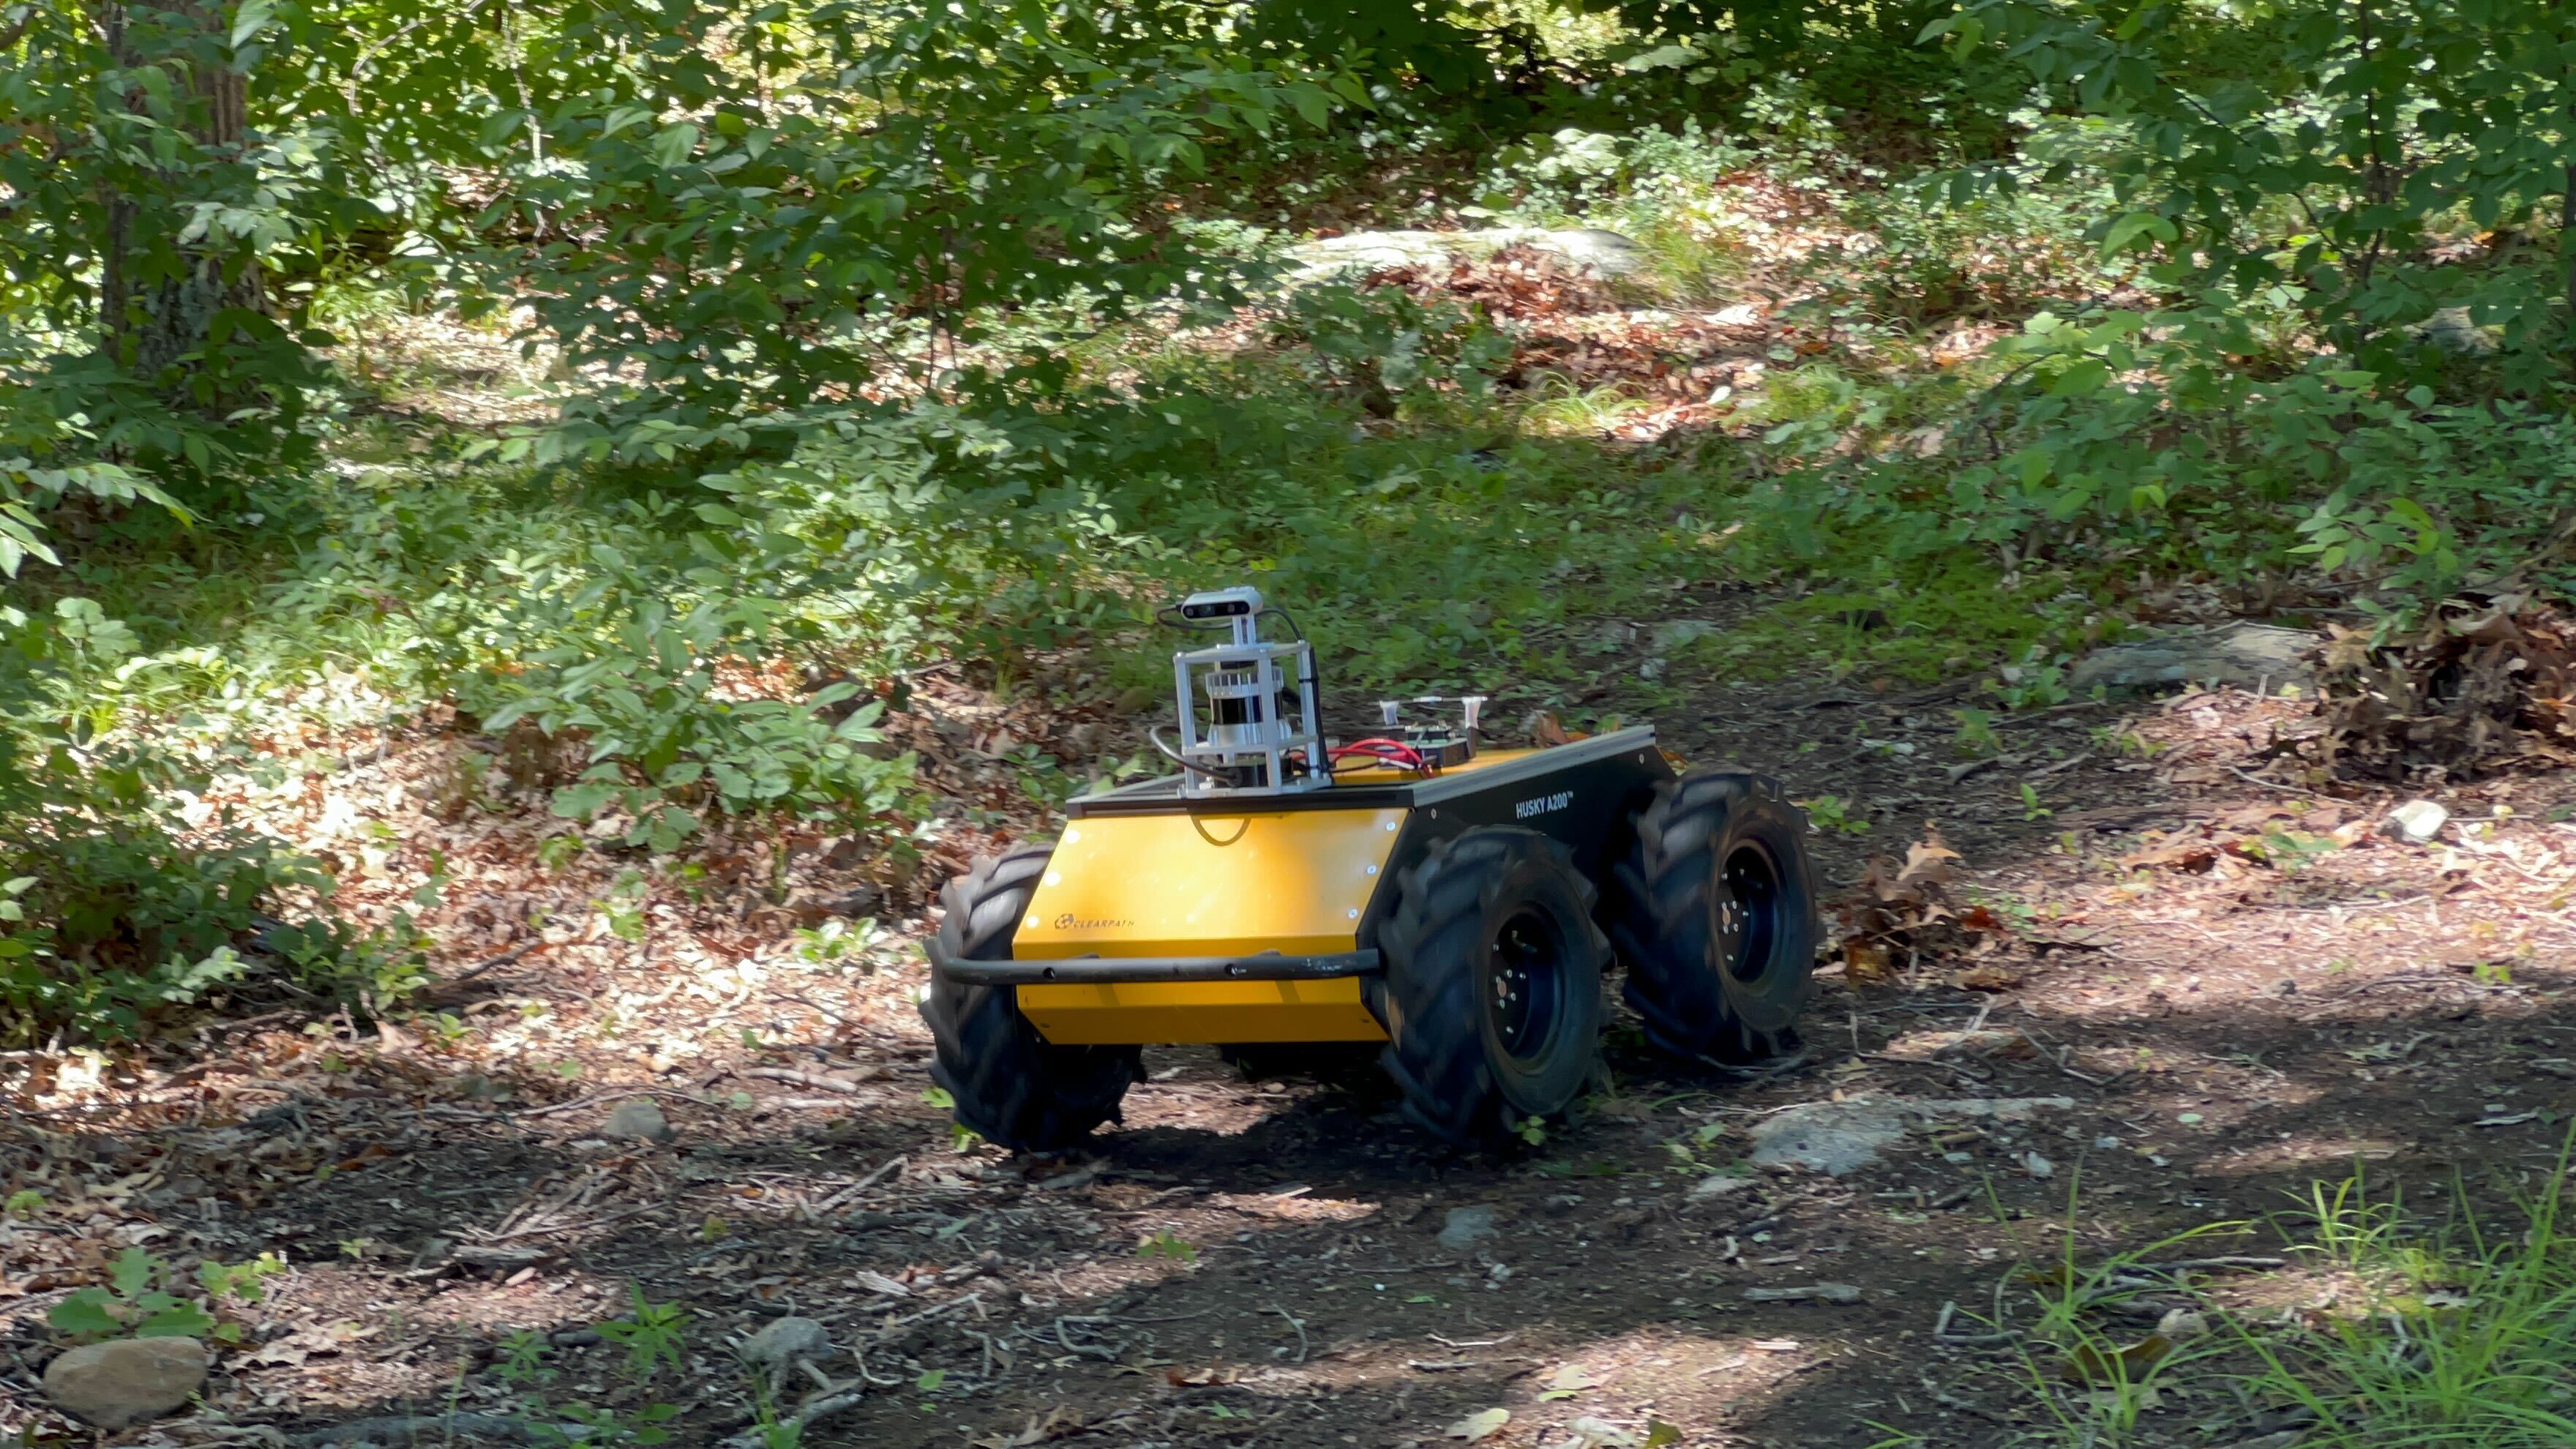 | Risk-Aware Off-Road Navigation Leveraging Semantics
Xiaoyi (Jeremy) Cai, Michael Everett, 2022
Use semantics of the environment to infer terrain traversability based on history of speed data. | 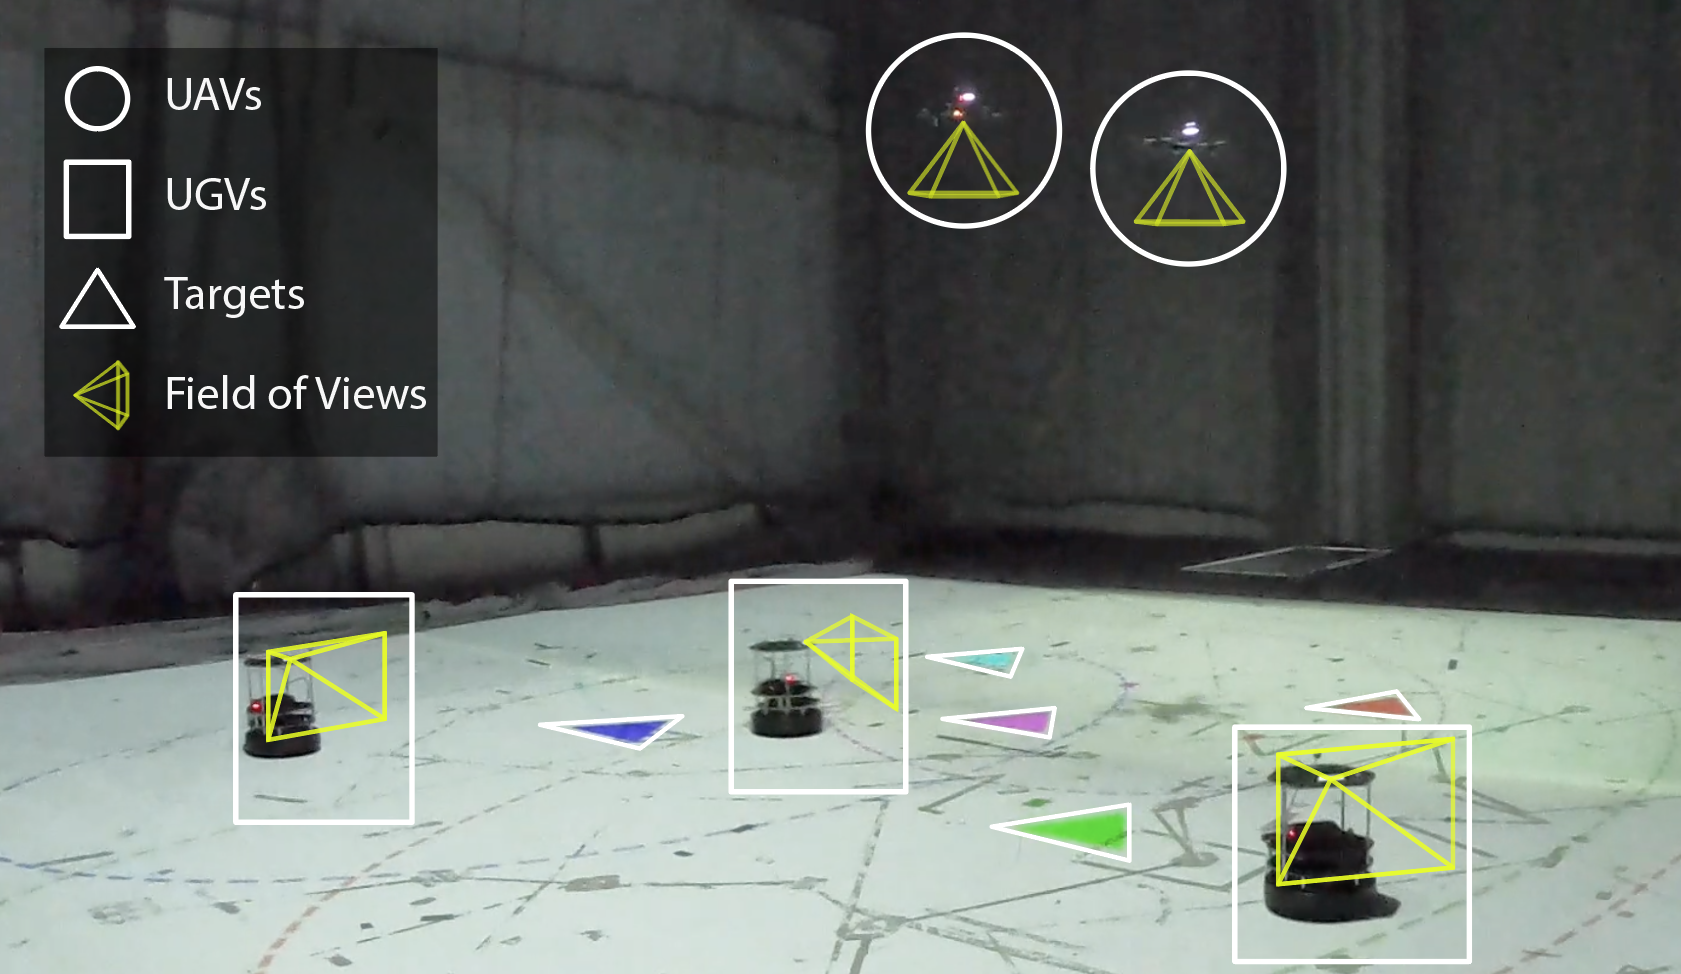 | Multi-Robot Information Gathering
Xiaoyi (Jeremy) Cai, Kasra Khosoussi, 2022
Optimizing the trade-off between information and energy cost. | 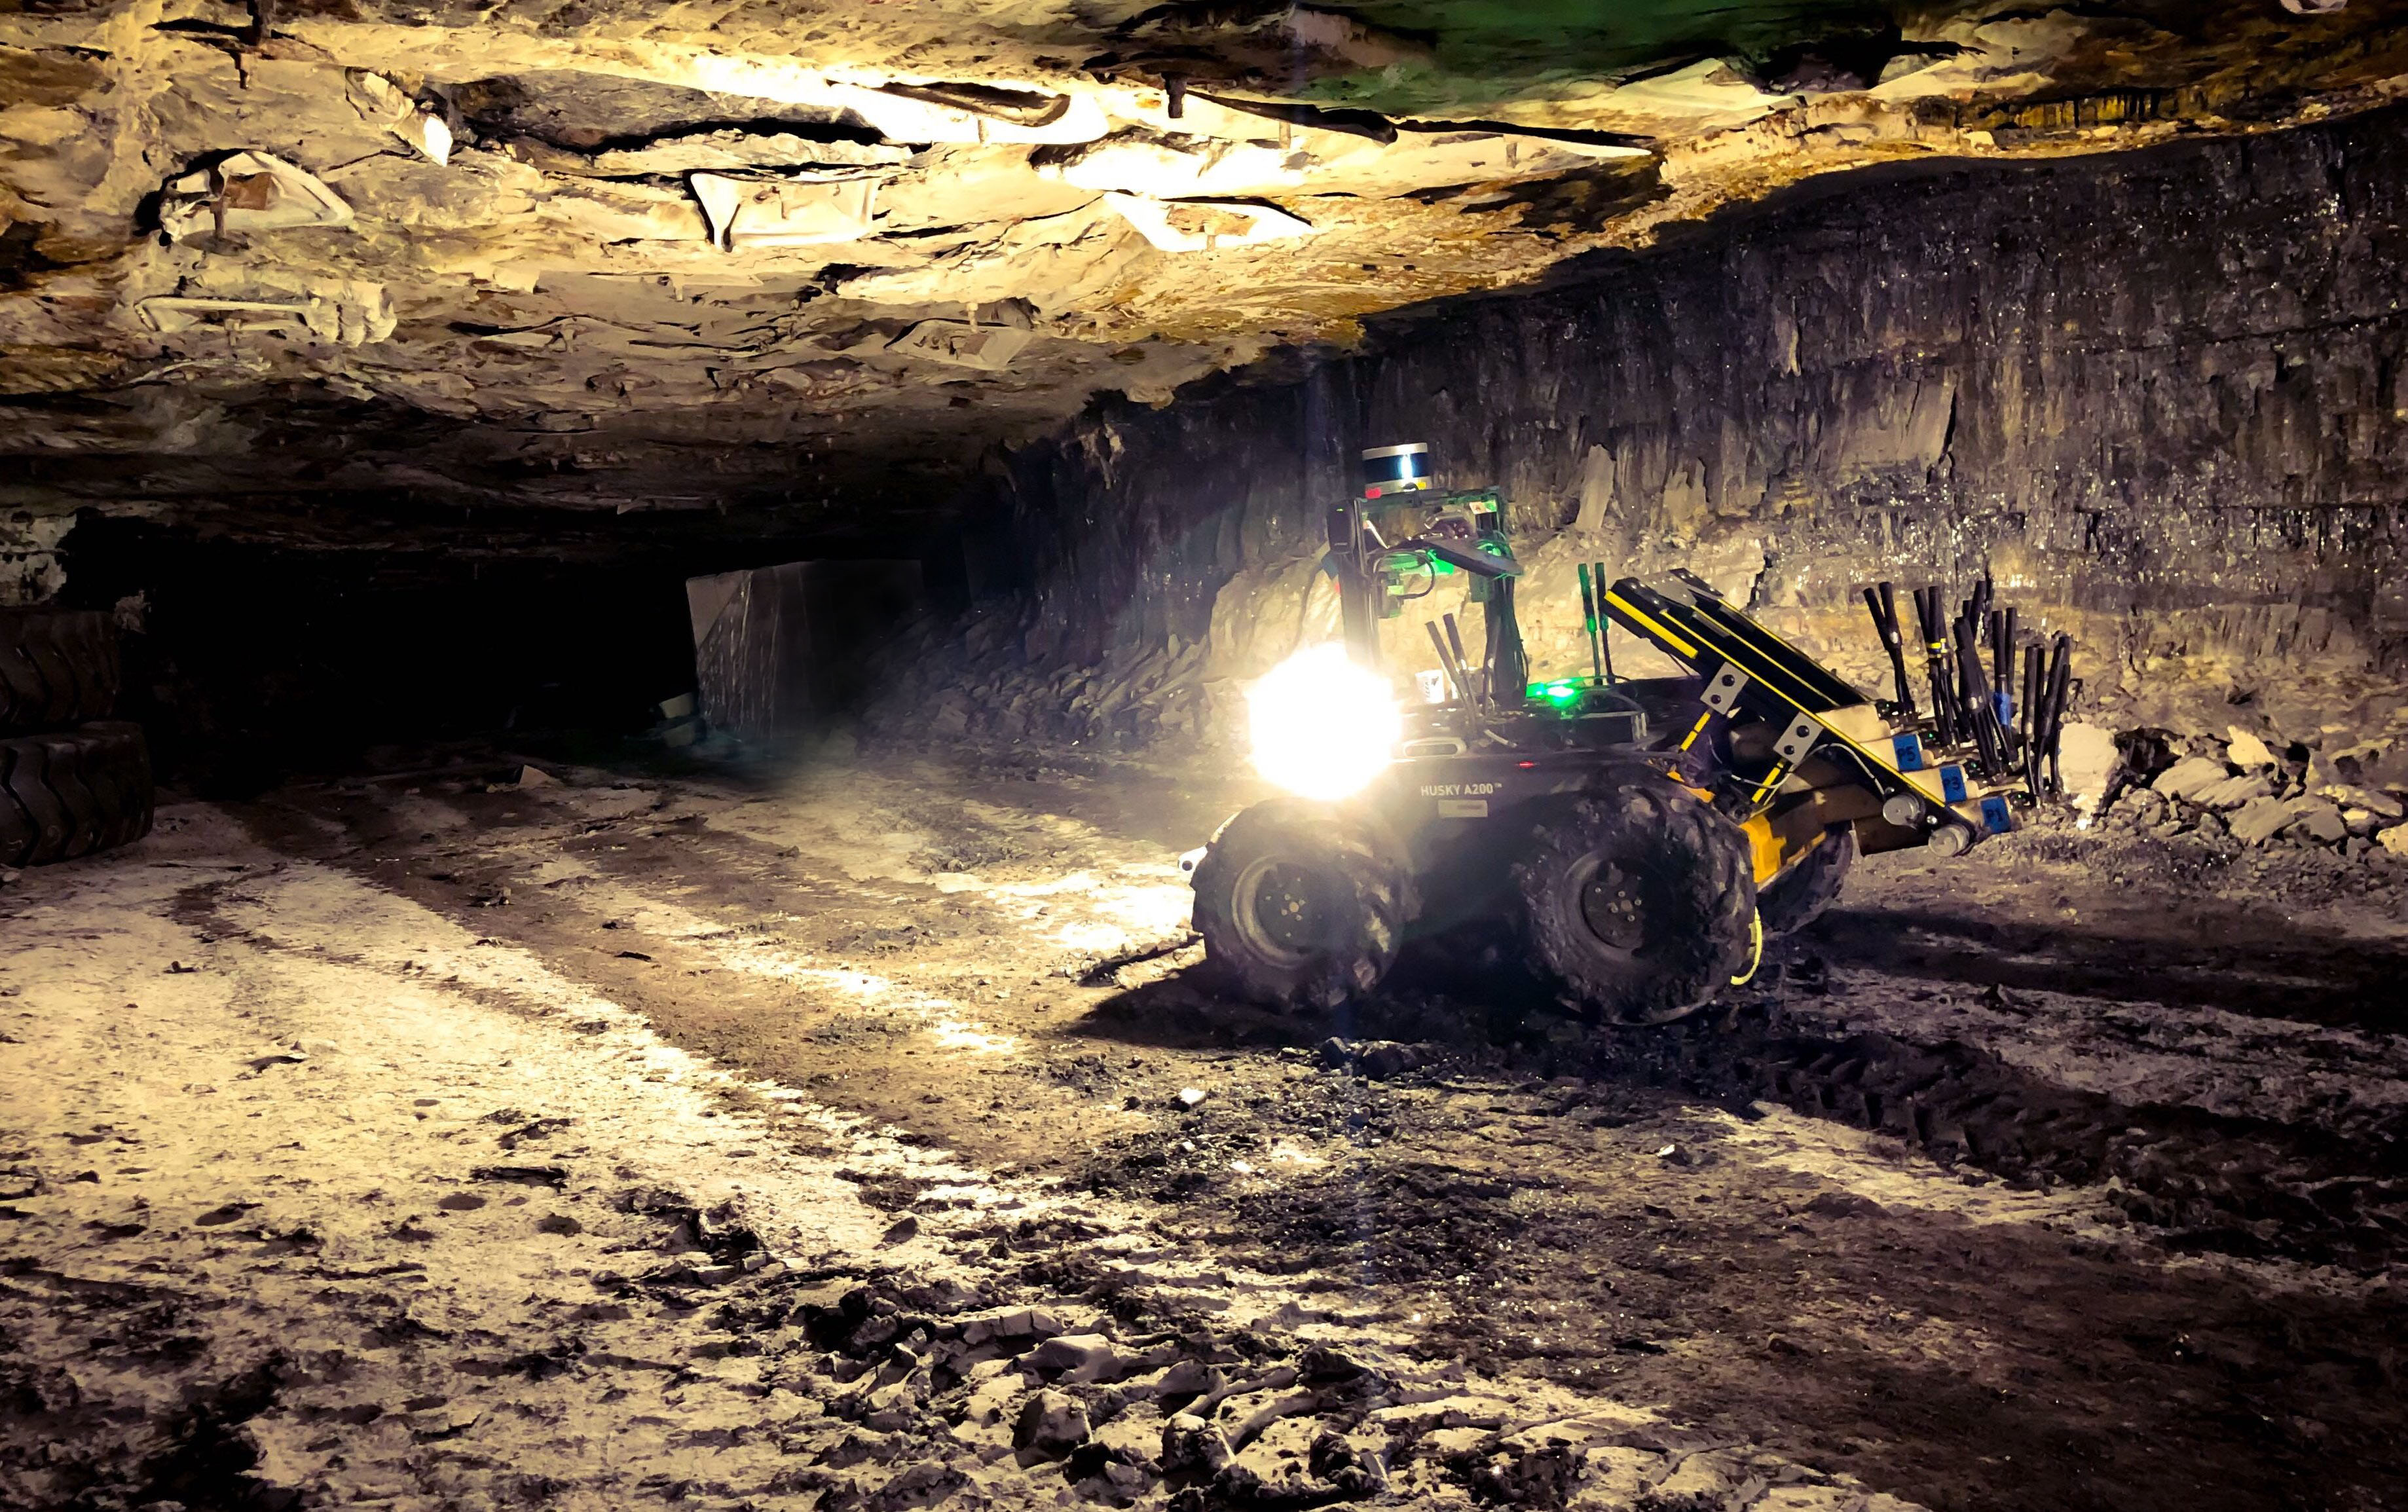 | Lidar-Inertial Observability-Aware Navigator
Andrea Tagliabue, Jesus Tordesillas Torres, Xiaoyi (Jeremy) Cai, Ali-akbar Ahga-mohammadi, 2020
This work presents the Lidar-Inertial Observability-Aware Navigator used at the DARPA Subt. challenge. | |